Robot Kollar – Eklemli Robotlar
Eklemli robotlar, dönel eklemleri olan robotlardır (Örneğin ayaklı robotlar ya da endüstriyel robotlar). Eklemli robotlar basit iki eklemli yapılı sistemler halinde de oldukça karmaşık 10 eklemli sistemler halinde de bulunabilirler. Eklemler elektrik motorları da dahil olmak üzere pek çok çeşitli yöntemle hareket ettirilebilirler.

Robotik kollar gibi bazı robot tipleri eklemli ya da eklemsiz olabilirler.
Robot Kolları ile İlgili Terimler ve Tanımlar
Eklemli Robot: Eklemli robotlar çalışma alanında hareket edebilmek için dönel eklemler kullanan robotlardır. Genellikle eklemler “zincir” oluşturacak şekilde düzenlenir. Böylece bir eklem kendisinden sonraki eklemleri destekleyebilir.
Sürekli Yol: Hareket yolu üzerindeki bütün noktaların girişler ya da komutlarla belirlendiği bir kontrol şemasıdır. Yol manipülatör eklemlerinin koordine hareketleri ile kontrol edilir.
Serbestlik Derecesi (DOF – Degrees of Freedom): Son aletin yapabileceği bağımsız hareketler. Bu hareketler manipülatörün hareketli eksen sayısı ile belirlenir.
Kıskaç: Kavramak ve tutmak için kullanılan bir araçtır. Son manipülatör bağlantısının ucuna eklenerek kullanılır. Aynı zamanda robotun eli olarak da adlandırılabilir.
Taşıma Yükü: Maksimum taşıma yükü manipülatörün yavaşlatılmış şekilde normal doğruluğunu koruyarak taşıyabildiği maksimum yük miktarıdır. Nominal taşıma yükü manipülatörün maksimum hızda normal doğruluğunu koruyarak taşıyabildiği maksimum yüktür. Bu değerler yükün boyutuna ve şekline oldukça bağımlıdır.
Topla ve Yerleştir Döngüsü: Bu döngü aşağıdaki hareket sekansını gerçekleştirmek için gereken sürenin saniye cinsinde değeridir.
Step 1: Bir inç aşağı in,
Step 2: Belirlenen yükü kavra;
Step 3: Bir inç yukarı çık;
Step 4: On iki inç ileri git;
Step 5: Bir inç aşağı in;
Step 6: Kavramayı bırak, bir inç yukarı çık;
Step7: Başlangıç pozisyonuna geri dön.
Erişme (Reach): Robotun temelinden dirseğin ucuna kadar olan maksimum yatay uzaklık.
Doğruluk: Robotun asıl ulaşmak istediği nokta ile ulaştığı asıl nokta arasındaki fark. Kesin doğruluk robot kontrol sistemi tarafından istenilen nokta ile robotun gittiği nokta olarak tanımlanabilir. Tekrar edilebilirlik ise iki farklı döngü arasında oluşan farklardır.
Tekrar Edilebilirlik: Bir sistem ya da mekanizmanın aynı kontrol sinyalleri ile aynı hareketleri tekrar tekrar elde edebilme yeteneğidir.
Çözünürlük: Mekanizmanın kontrol sistemi tarafından kontrol edilebilen ya da saptanabilen en küçük hareket ya da uzaklık artışıdır. Herhangi bir eklemin çözünürlüğü enkoderin dönüş başına darbelerinin ve sürüş oranının bir fonksiyonudur ve araç merkez noktası ile eklem ekseni arasındaki uzaklığa bağlıdır.
Robot Programı: PCler için bir robot haberleşme programıdır. Terminal emülasyon ve kullanım fonksiyonları sunar. Bu program bütün kullanıcı hafızasını ve bazı sistem hafızasını disk dosyalarına kaydedebilir.
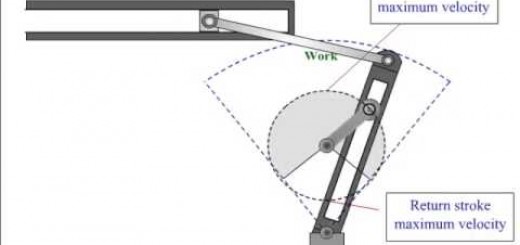
Maksimum Hız: Hareketli bir robotun ucunun, tüm eklemler hareket ederkenki hızının bileşkesidir. Bu hız teorik maksimum hızdır ve hiçbir durumda herhangi bir döngünün süresini hesaplamak için kullanılmamalıdır. Gerçek hız bilgisi için daha doğru bir yaklaşım 12 inçlik topla ve yerleştir döngüsünün süresidir.
Servo Kontrollü: Robotu kontrol eden sinyalin bir hata mekanizmasına göre üretildiğini belirtir. Hatanın tanımı robotun olması gereken durumla o anki durumu arasındaki farktır.
Via Noktası: Robotun ucundaki aracın duraklama yapmadan geçmesi gereken noktaları tanımlamak için kullanılır. Via noktaları engellerin ötesine geçmek için ya da kolu hareketin bir kısmında eylemsizliği daha düşük bir pozisyona getirmek için programlanır.
Çalışma Zarfı: Robot manipülatörün ulaşabileceği noktaları tanımlayan bir üç boyutlu
Kaynaklar:
http://en.wikipedia.org/wiki/Articulated_robot